
FS25 AutoDrive Bilk V1.0.0.0

FS25 AutoDrive Bilk V1.0.0.0
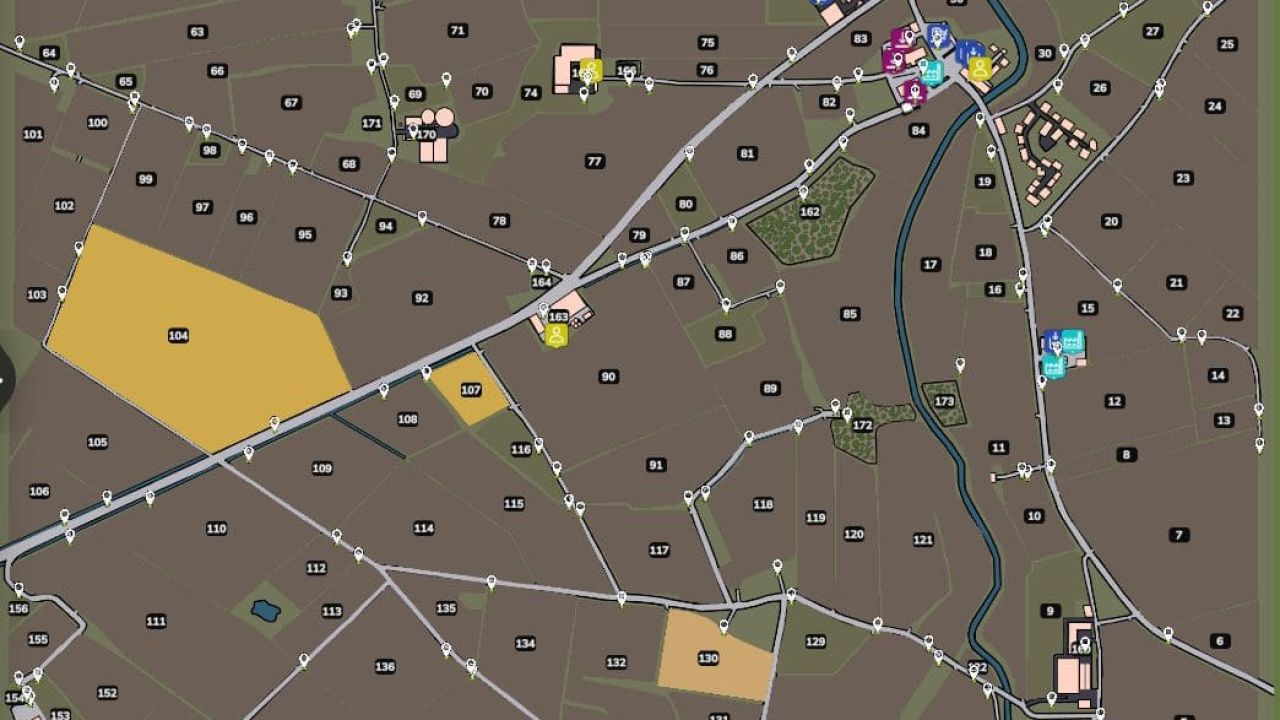
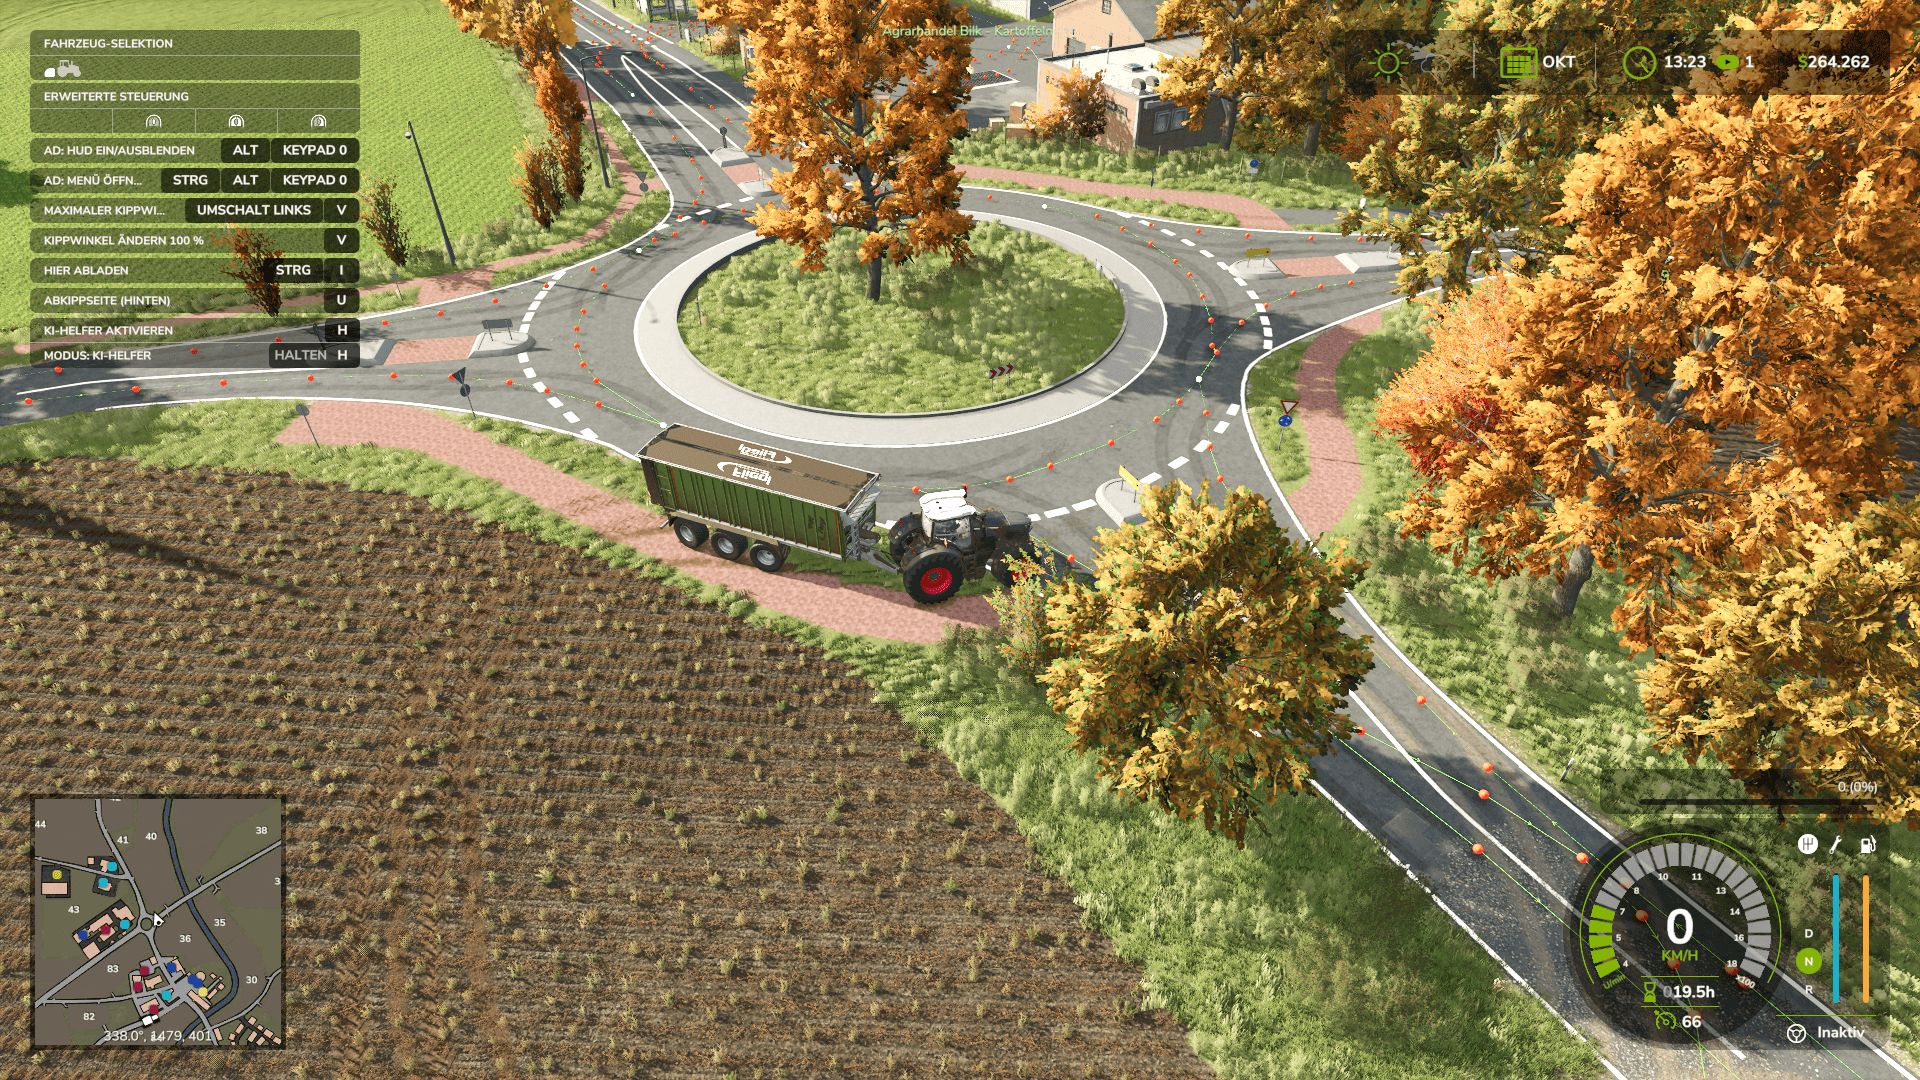
Kurs AutoDrive dla mapy „Bilk”, w pełni autonomiczny i przetestowany. Zaprojektowany dla większych zestawów ciągnik-naczepa, takich jak Fendt 1052 + Fliegl ASW 391. Obejmuje drogi, punkty dojazdu do pól, zakłady produkcyjne i punkty sprzedaży. Miłej zabawy!
Kurs AutoDrive dla Bilka
Dzień dobry!
Dziękuję za zainteresowanie moim kursem AutoDrive dotyczącym pięknej mapy „Bilk”.
Dzięki tej stronie mogliśmy korzystać z niezliczonej ilości modów, ale nadszedł czas, aby się odwdzięczyć.
Osobiście przejechałem cały tor, a następnie dokładnie go przetestowałem. Użyłem ciągnika Fendt 1052 z Fliegl ASW 391 jako pojazdu referencyjnego.
Dlaczego akurat ta kombinacja? Po prostu: to jedna z kombinacji ciągnika z naczepą, z których korzystałem najczęściej w grze i prawdopodobnie będę regularnie korzystał również na tej mapie. Jednocześnie rozmiar tej kombinacji zapewnia dobrą podstawę do tworzenia wystarczająco przestronnych tras nawet dla większych maszyn. Nie mogę polecić tutaj kombajnów z podwójnymi kołami, po części dlatego, że nie testowałem takiego scenariusza.
Instalacja
Skopiuj dołączone pliki .xml do folderu z zapisanym stanem gry.
Dla bezpieczeństwa wykonaj wcześniej kopię zapasową istniejącej konfiguracji AutoDrive.
Jeśli to konieczne, zastąp istniejące pliki.
Uruchom grę i jedź.
Folder z zapisanymi grami zazwyczaj znajduje się w:
Dokumente/My Games/FarmingSimulator2025/savegameXX
Podczas tworzenia nowego zapisu gry nie należy używać funkcji automatycznego tworzenia trasy AutoDrive, jeśli trasa ta ma zostać później zaimportowana.
Informacje o siatce tras
Tworząc trasę, starałem się uwzględnić jak najwięcej różnych kombinacji pojazdów. Ponieważ jednak moja referencyjna kombinacja pojazdów jest stosunkowo duża, długa i szeroka, należy wziąć pod uwagę kilka szczególnych kwestii:
Rozmiar i krzywizny pojazdu
Niektóre zakręty i wjazdy na pole są zaprojektowane dla mojego wcześniej wymienionego zestawu pojazdów, dlatego też pokonuje się je z odpowiednio dużym prześwitem.
W przypadku znacznie mniejszych pojazdów – na przykład kompaktowego ciągnika z małym kultywatorem – system AutoDrive może obrać niepotrzebnie długą trasę. Jest to celowe i z drugiej strony zapewnia, że większe pojazdy również mogą poruszać się po trasie z minimalnymi problemami.
Wejścia na teren i praca w terenie
Stworzyłem to pole tak, jak sam gram:
Pozwalam, aby AutoDrive podjechał moim zestawem pojazdów pod odpowiedni wjazd na pole, sam tam dojeżdżam, pracuję na polu, a następnie ponownie włączam AutoDrive na drodze.
Z tego powodu niektóre wjazdy na pola projektowane są jako ulice jednokierunkowe.
Dlatego moja rekomendacja jest taka:
Po pracy w polu, wróć na drogę i aktywuj AutoDrive tylko tam. Czasami system trochę się gubi, przez co AutoDrive wybiera niewłaściwy punkt nawigacyjny. Spróbuj włączyć tryb programisty i rozejrzyj się po okolicy.
Wąskie wejścia na pole
Niektóre wjazdy na pole na Bilku są dość wąskie. Dlatego w przypadku większych pojazdów czasami ustawiam punkty docelowe tak, aby pojazd zatrzymywał się bokiem lub w poprzek pola.
Nie jest to błąd, a jedynie sposób na uniemożliwienie aplikacji AutoDrive wjazdu z dużą przyczepą w obszary, w których po prostu nie ma wystarczająco dużo miejsca.
Kilka dróg dojazdowych do pola
Wiele pól ma dwa lub nawet więcej możliwych punktów dostępu.
W większości przypadków ograniczałem się do wejścia, które uważałem za najwygodniej zlokalizowane. Jednak w przypadku większych pól lub ze względu na szczególne warunki lokalne, dodałem dodatkowe punkty dostępu.
Niektóre z tych tras prowadzą przez lasy lub mniejszymi bocznymi drogami. Niektóre z tych dróg dojazdowych wydały mi się po prostu zbyt piękne lub interesujące, by nie uwzględnić ich w sieci tras.
Punkty sprzedaży i zakłady produkcyjne
W niektórych punktach sprzedaży detalicznej i zakładach produkcyjnych przestrzeń jest również bardzo ograniczona.
W przypadku, gdy bezpieczny automatyczny wjazd i wyjazd mojego referencyjnego zestawu pojazdów nie był praktycznie możliwy, po prostu wyznaczałem punkt docelowy przed lub w danym miejscu.
W niektórych przypadkach po rozładunku konieczne jest opuszczenie terenu w odwrotnym kierunku. Przykładem jest elektrownia na biomasę.
W przypadku mniejszego zestawu ciągnik-naczepa – na przykład ciągnika John Deere 6820 z przyczepą Kröger o pojemności około 29 m³ – jazda do przodu powinna być możliwa na niektórych odcinkach. Nie stworzyłem jednak osobnego kursu dla mniejszych zestawów.
Test kursowy
Po zakończeniu wycieczki jeszcze raz szczegółowo przejechałem trasę.
Przygotowując trasę, celowo wybrałem kilka dość nietypowych tras lub tras, które nie mają większego sensu w normalnej rozgrywce, aby móc przetestować jak najwięcej kombinacji poszczególnych odcinków trasy.
Celem było w szczególności znalezienie następujących błędów:
niepołączone punkty na trasie
nieprawidłowo ustawione kierunki podróży
problematyczne skrzyżowania
Kolizje
niekorzystne krzywe
Nieosiągalne cele
inne błędy w sieci tras
W obecnej sytuacji sieć powinna być w pełni funkcjonalna.
Większość znaków drogowych i podobnych obiektów na mapie nie ma funkcji wykrywania kolizji. Dlatego w dużej mierze ignorowałem je podczas wchodzenia na mapę i odpowiednio nawigowałem trasą.
Jeśli jednak odkryjesz kolizje, niepowiązane punkty, nieprawidłowe kierunki, problematyczne miejsca docelowe lub inne błędy, docenię konstruktywny komentarz z możliwie najdokładniejszym wskazaniem obszaru, którego to dotyczy.
Wymagane mody:
Autodrive
UCHYLAĆ SIĘ OD ZAPŁATY
Treckerreifen


