FS25 Realistyczne zbiory V1.6.4.0

FS25 Realistyczne zbiory V1.6.4.0
Realistyczne zbiory dla FS25
Przekształć swoje żniwa w prawdziwą symulację rolnictwa! Kombajny nie mogą już bezkarnie pędzić z pełną prędkością przez gęste plony. Prędkość robocza, obciążenie silnika i wydajność plonu są dynamicznie zależne od gęstości plonu, szerokości koszenia, wilgotności i kalibracji mechanicznej maszyny.
Główne cechy
Obciążenie i prędkość silnika oparte na fizyce: Prędkość jazdy dynamicznie dostosowuje się do masy zebranego plonu (t/h), szerokości zespołu żniwnego i mocy pojazdu. Przeciążenie silnika lub nieprawidłowe ustawienia powodują realne straty ziarna.
Obsługa wszystkich typów maszyn: w pełni skalibrowana fizyka dla kombajnów zbożowych, silosokombajnów (plewy/kiszonka), kombajnów do zbioru warzyw korzeniowych i warzyw (ziemniaki, buraki, marchew, pasternak, szpinak, groszek), bawełny i trzciny cukrowej.
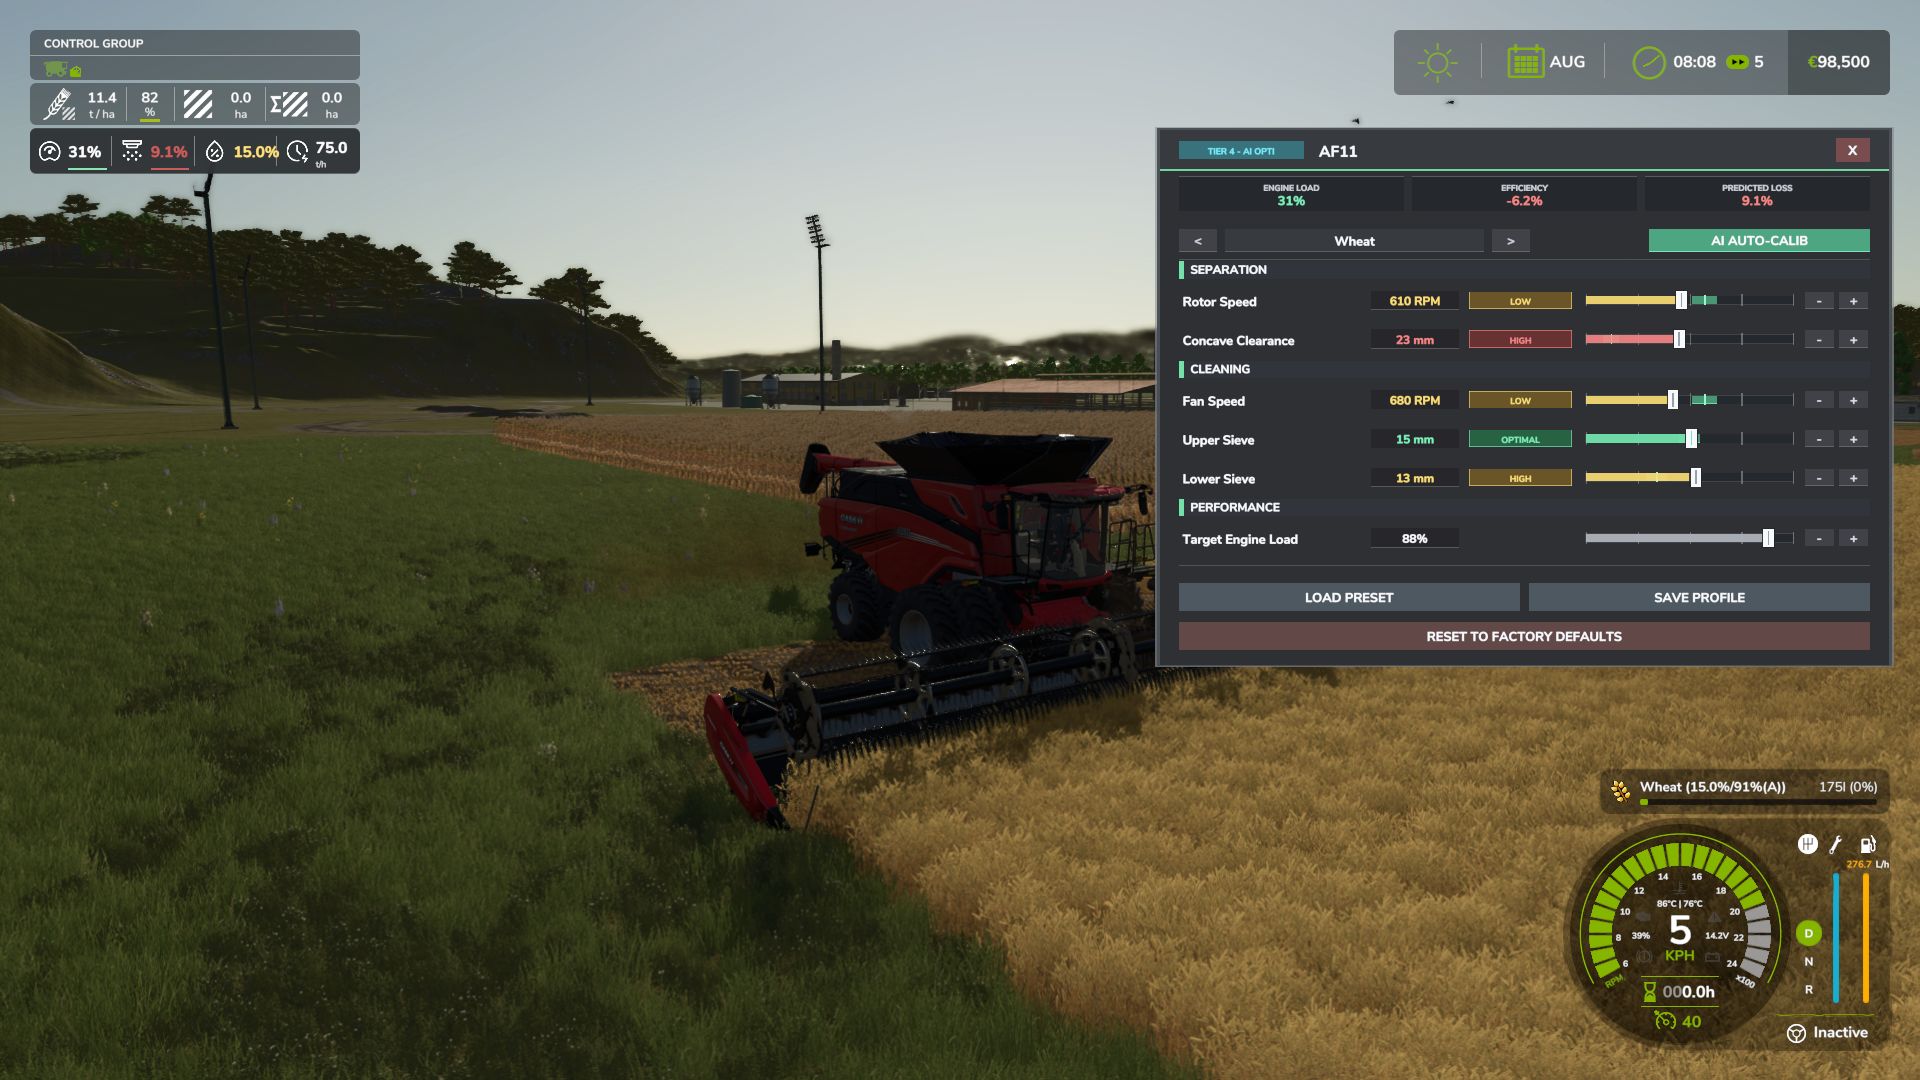
Interaktywna kalibracja kombajnu (`RShift + K`): Kalibracja obrotów wirnika/bębna, prześwitu klepiska, prędkości wentylatora i sit dla każdego zbioru. Prawidłowe ustawienia zapewniają maksymalny plon i minimalne straty.
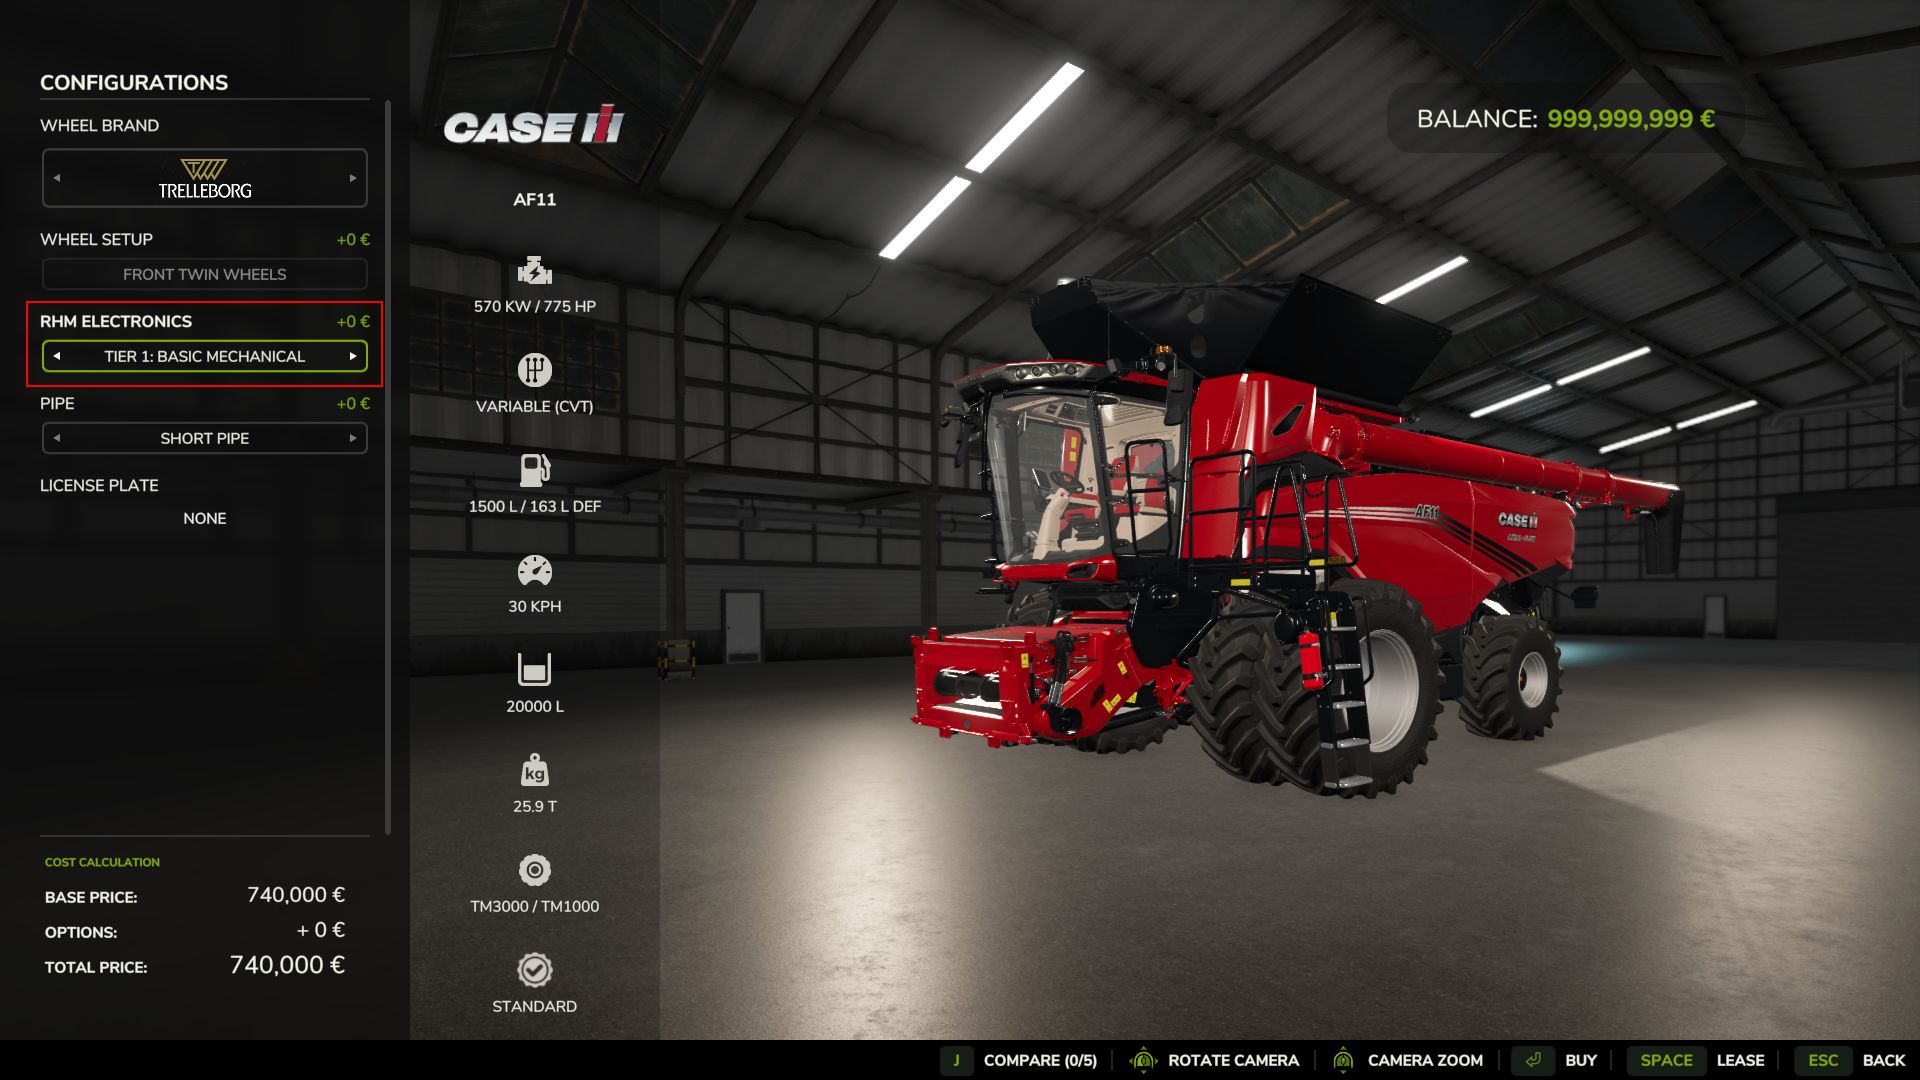
Pakiety ulepszeń warsztatu (poziomy 1–4): Ulepsz swój kombajn w warsztacie:
Poziom 1 (standardowy): obsługa całkowicie ręczna.
Poziom 2 (zestaw czujników): Wyświetla wskazówki dotyczące kalibracji (niska / optymalna / wysoka).
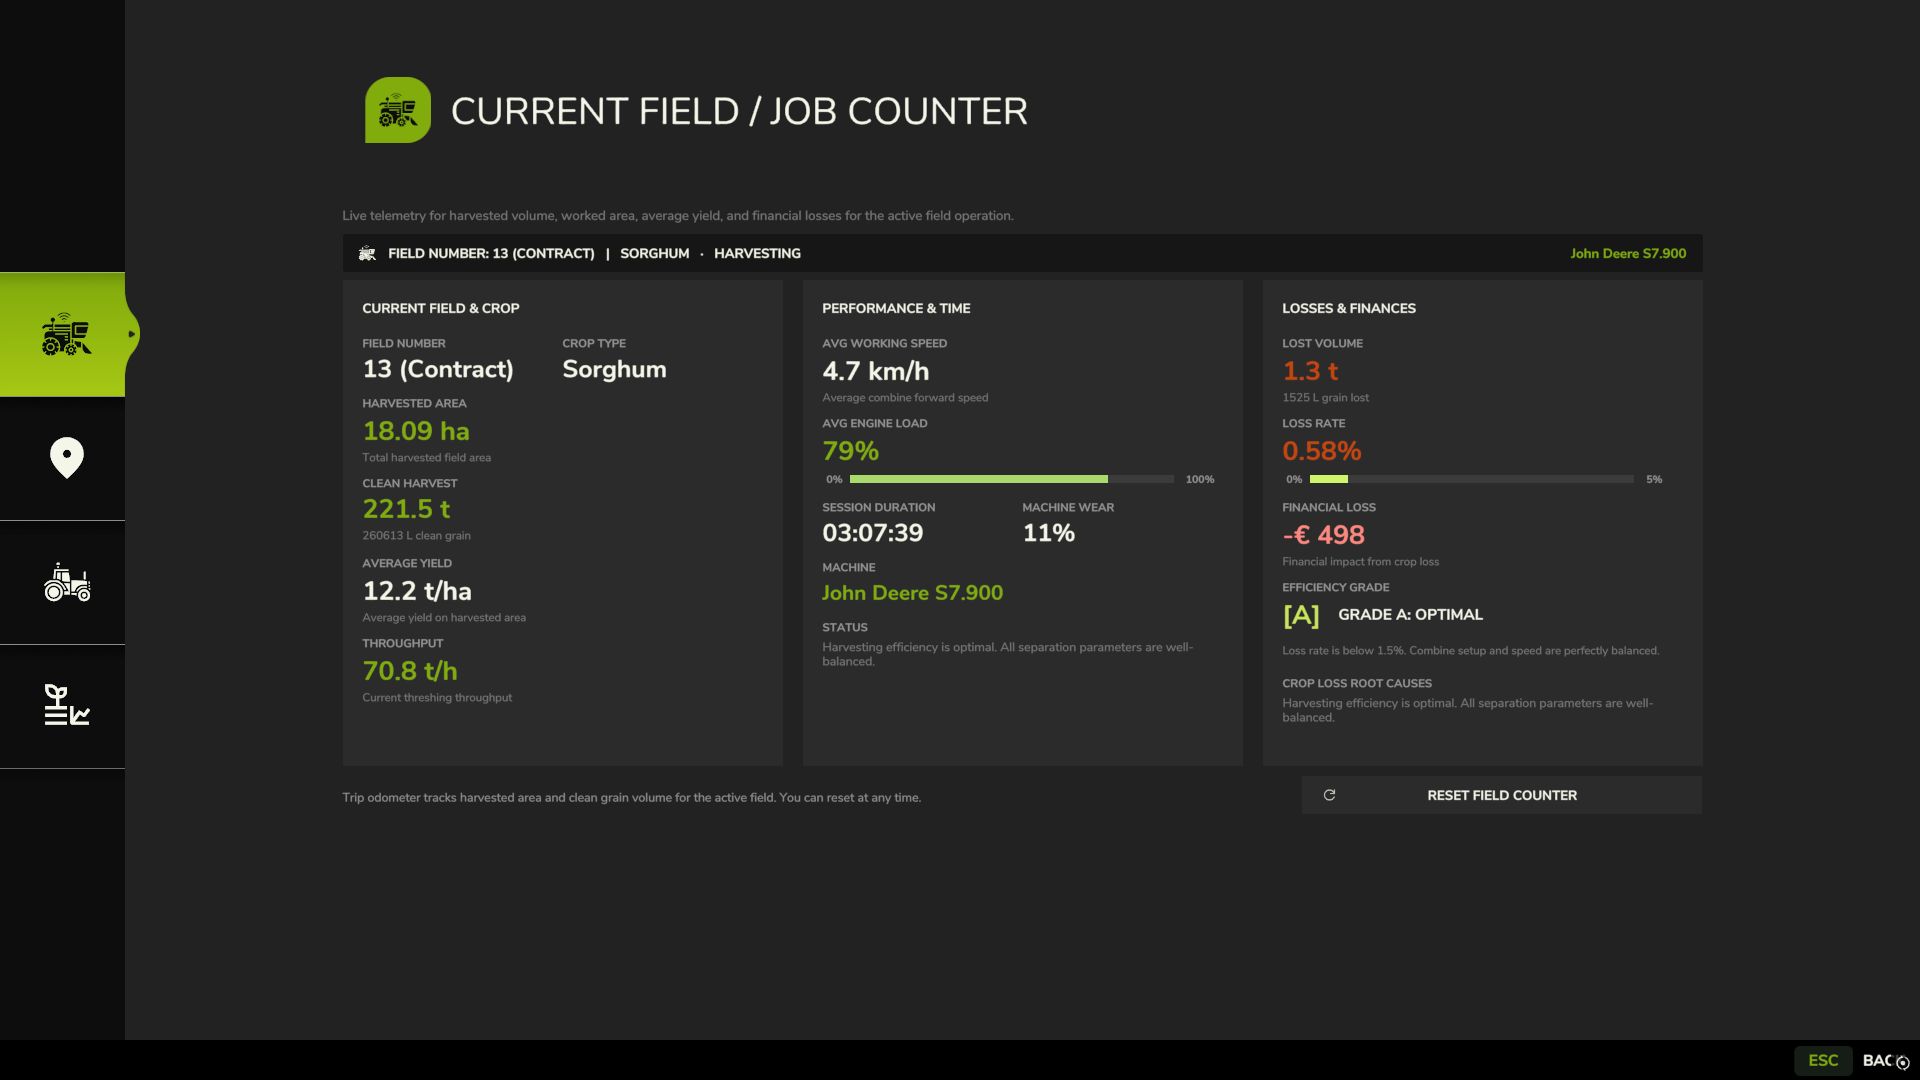
Poziom 3 (monitor plonów): Telemetria plonów w czasie rzeczywistym (t/ha, bu/ac), stawki obszarowej (ha/h) i wilgotności.
Poziom 4 (Opti-Harvest AI): Automatyczna kalibracja ustawień i automatyczne zarządzanie prędkością.
Zgodność ze sztuczną inteligencją i Courseplay:** Pomocnicy SI i pracownicy Courseplay automatycznie wykorzystują zapisane profile lub optymalne kalibracje.
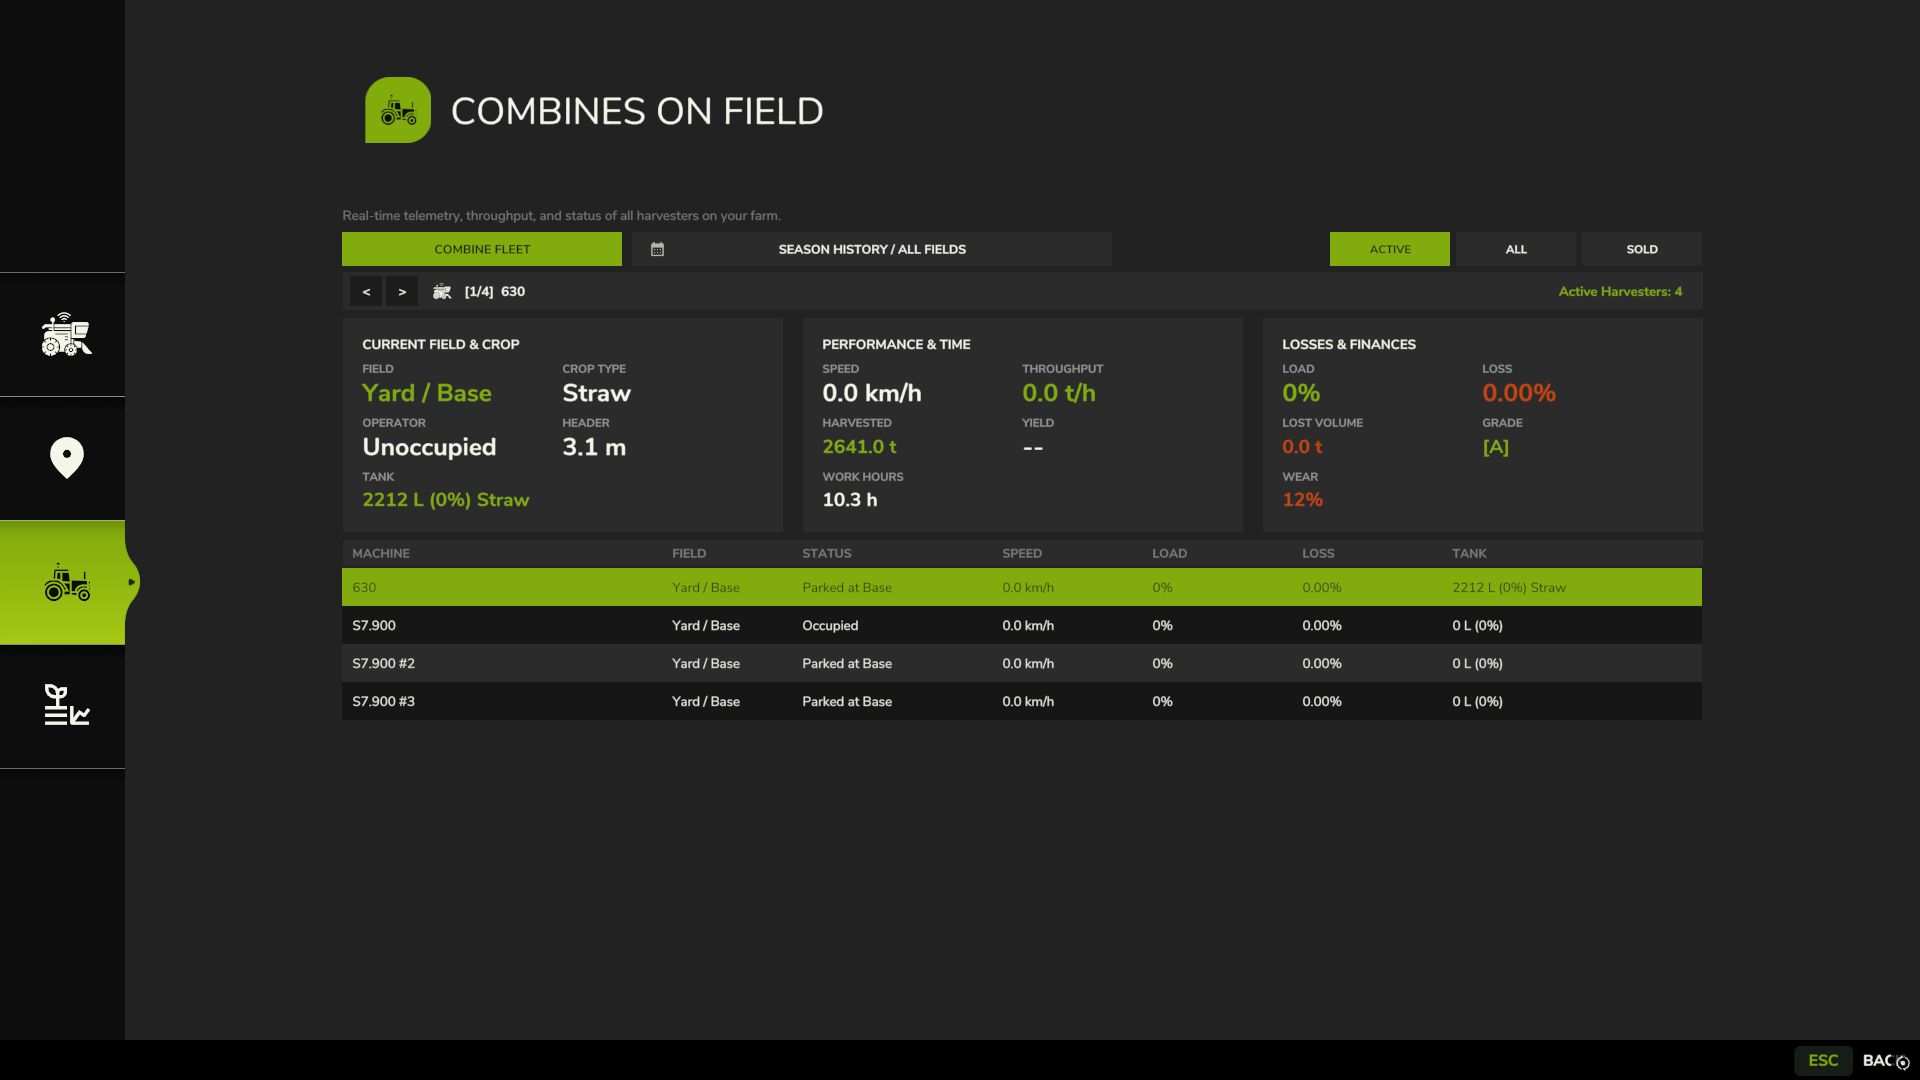
Przesuwany HUD: Czytelny, przesuwany wyświetlacz ekranowy pokazujący na bieżąco obciążenie silnika, wydajność (t/h, ha/h), straty plonów i wilgotność.
Globalne profile upraw: Zapisz raz swoje ulubione ustawienia — profile będą automatycznie ładowane w kombajnach i zapisanych grach.
3 tryby trudności (ustawienia ESC): Wybierz pomiędzy Arcade (łagodny), Normalnym (zrównoważonym) i Realistycznym (rygorystyczne ograniczenia fizyczne i kary).
Wersja 1.6.4.0
Nowe funkcje
System klasyfikacji mechanizmu młócącego:
Wprowadzono zautomatyzowany moduł klasyfikacji w `rhm_Combine.lua`, który klasyfikuje kombajny na 6 kategorii mechanicznych na podstawie danych XML pojazdu, liczby kół i wymiarów podwozia:
– `STRAW WALKER` (konwencjonalny kombajn z wytrząsaczem słomy)
– `AXIAL ROTOR` (pojedynczy i podwójny układ wirnika wzdłużnego)
– `HYBRID APS` (cylinder wstępnej separacji akceleratora z dwoma wirnikami separującymi)
– `ROZDROBNICA PASZY` (bęben tnący precyzyjny i układy przyspieszające)
– `KOSIARKA DO KORZENI` (lemiesze podnoszące, taśmy sitowe i walce czyszczące)
– `SPECJALNOŚĆ` (maszyny do zbioru bawełny, trzciny cukrowej, winogron i oliwek)
– Dodano wskaźnik systemu młócenia w czasie rzeczywistym do nagłówka terminala kalibracji Shift+K.
– Dodano publiczny punkt końcowy API `RHM_Api.getThreshingType(vehicle)`.
-* Dodano zlokalizowane nazewnictwo we wszystkich 27 plikach językowych (`translations/l10n_*.xml`).
Monitorowanie tempa pracy i produktywności za pomocą 3-kierunkowego wyświetlacza HUD:
Wprowadzono interaktywne cykliczne klikanie w komórce 7 (układ rozszerzony) i komórce 4 (układ kompaktowy) monitora wydajności:
– Cykle pomiędzy: Powierzchnia przetworzona (ha / akr.) <-> Chwilowa wydajność pracy (ha/h / akr./h) <-> Średnia wydajność pracy sesji (ha/h / akr./h).
– Dodano dane telemetryczne dotyczące średniej szybkości pracy sesji do ramki Statystyki podróży.
– Dodano publiczną metodę API `RHM_Api.getAverageHectaresPerHour(vehicle)`.
Ulepszenia i optymalizacje
Specjalizacja natywnego silnika GIANTS Engine 10 Cutter:
– Przeniesiono logikę obcinania do oficjalnej specjalizacji pojazdów GIANTS Engine 10 (`rhm_Cutter`), całkowicie zastępując łatanie błędów w czasie wykonywania `Cutter.onLoad`.
– Zarejestrowano `<specialization name="rhm_Cutter" />` w `modDesc.xml` i dynamicznie wstrzyknięto do wszystkich typów pojazdów tnących.
Zróżnicowany bilans mocy i fizyka wilgoci:
– Zróżnicowany podstawowy opór układu napędowego w zależności od architektury młócenia (8,0% dla wytrząsaczy słomy, 9,5% dla hybrydowego APS, 11,0% dla wirników osiowych, 10,0% dla kombajnów do zbioru korzeni, 9,0% dla kombajnów do sieczkarni).
– Przebudowano przetwarzanie wilgoci w `RHM_LoadCalculator.lua`: wytrząsacze słomy otrzymują wykładniczy spadek oporu w wilgotnych, zlepionych matach słomianych, podczas gdy systemy obrotowe utrzymują stały przepływ plonu przy niższym oporze właściwym na wilgoć.
– Zróżnicowane wskaźniki utraty wilgoci w separatorze w zależności od typu mechanizmu.
Synchronizacja telemetrii w trybie wieloosobowym:
– Dodano replikację strumienia sieciowego o wysokiej częstotliwości (`onWriteUpdateStream` / `onReadUpdateStream`) dla spalonego paliwa, średniej prędkości, średniego obciążenia silnika, wszystkich 5 przyczyn strat (prędkość, ustawienia, wilgotność, zużycie, nachylenie) oraz luzu wklęsłego.
Responsywność interfejsu graficznego i telemetrii:
– Zredukowano pętle analityki i odświeżania podróży do rytmu 250 ms z jawnymi procedurami obsługi resetu otwierania/zamykania, rozwiązując problem zamrożonych wartości telemetrycznych.
– Ulepszono monitorowanie przepustowości, aby jednocześnie wyświetlać chwilową szczytową przepustowość i średnią przepustowość sesji (t/h).
Naprawiono błędy
Wsparcie dla modułowego nośnika i suwnicy:
– Rozwiązano problem, w wyniku którego kombajny zamontowane jako odłączane moduły na zmotoryzowanych systemach transportu bramowego wyświetlały zerowe dane telemetryczne HUD i nie rejestrowały danych z licznika przebiegu.
– Wprowadzono przeglądanie drzewa narzędzi bez alokacji (`rhm_Combine.getAllAttachedCutters`) w celu wykrywania noży przymocowanych bezpośrednio do podwozia nośnika.
– Zaktualizowano obliczenia szerokości roboczej kosiarki, pobieranie próbek biomasy chwastów, regulację prędkości przelotowej, obliczenia strat spowodowanych zużyciem i śledzenie pola w modułowych konfiguracjach sprzętu.
Sterowanie typu „krab” i obsługa ruchów diagonalnych:
– Naprawiono fałszywie dodatnie wykrywanie cofania w pojazdach wyposażonych w tryby jazdy kraba, skrętu wszystkich kół lub jazdy na szerokim rozstawie kół, w których lokalne przemieszczenie wektora Z podwozia jest niedodatnie, pomimo prędkości kierunkowej do przodu i aktywnego pobierania masy roślinnej.
– Zapewniony aktywny przepływ plonu działa jako natychmiastowe obejście w celu sprawdzenia kierunku ruchu.
Wykrywanie opuszczania i stanu roboczego noża:
– Naprawiono problem, w wyniku którego sztywne, niehydrauliczne osprzęty nie przechodziły rekurencyjnego sprawdzenia `getIsImplementChainLowered`.
– Zmieniono obniżoną walidację obcinaka na stan bezpośredniej implementacji (`cutter:getIsLowered(true)`) z awaryjnym powrotem do bezpośredniego sprawdzania połączeń.
– Dodano wartość zapasową prędkości nośnika względem ziemi w pliku `RHM_DraggableHUD.lua`, gdy dołączony moduł kombajnu zgłasza < 0,2 km/h z powodu odłączonych węzłów głównych.
Uprawnienia Engine Crash Guard i dedykowanego serwera:
– Dodano ścisłą walidację typu (`type(flag) == "number"`) przed wywołaniem `vehicle:raiseDirtyFlags(flag)`, zapobiegając awariom natywnego silnika `bit32.bor`.
– Naprawiono walidację uprawnień serwera dedykowanego w `RHM_Settings.lua` poprzez ocenę `g_currentMission:getHasAdminRights()` obok `g_currentMission.isServerAdmin`.
exekx